-

Nacido en la prefectura de Fukuoka en 1956. Doctor en Ingeniería. Profesor del Departamento de Ingeniería Mecánica Moderna de la Escuela de Ciencia e Ingeniería Creativa de la Universidad de Waseda. Director del Instituto de Robótica Humanoide (HRI, por sus siglas en inglés), de la misma universidad.
-
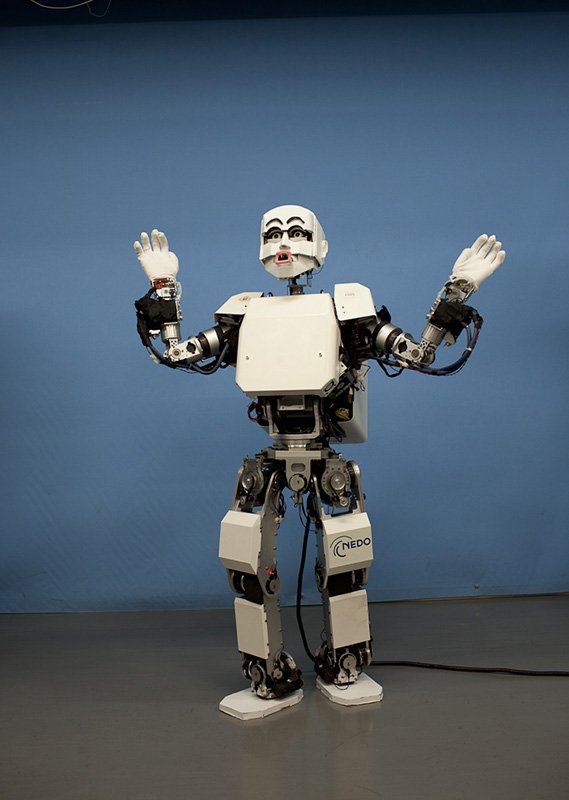
Robot humanoide bípedo KOBIAN-R. Además de caminar sobre dos piernas, puede representar varias expresiones faciales (ver galería de fotos). En la foto, con cara de sorpresa.
-
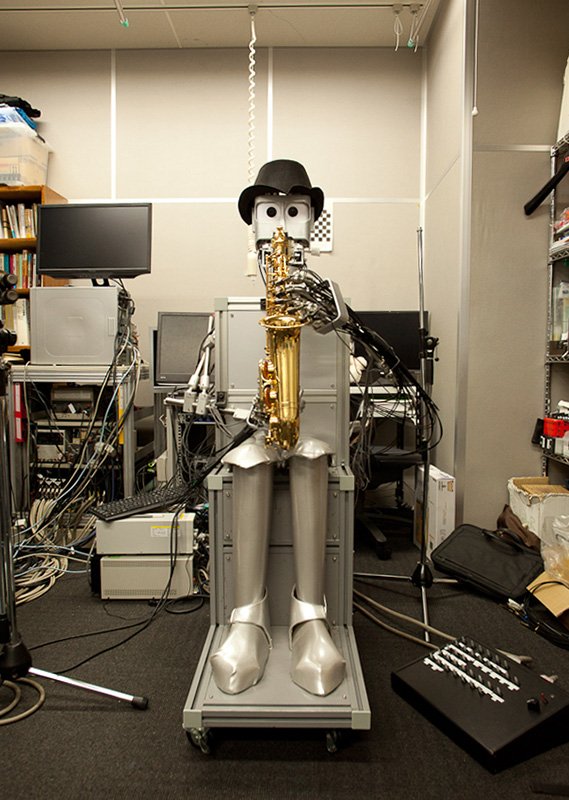
WAS-2RII, robot humanoide que toca el saxofón. Subiendo y bajando el labio superior, puede controlar la presión del aire, y con el labio inferior controla el tono.
-
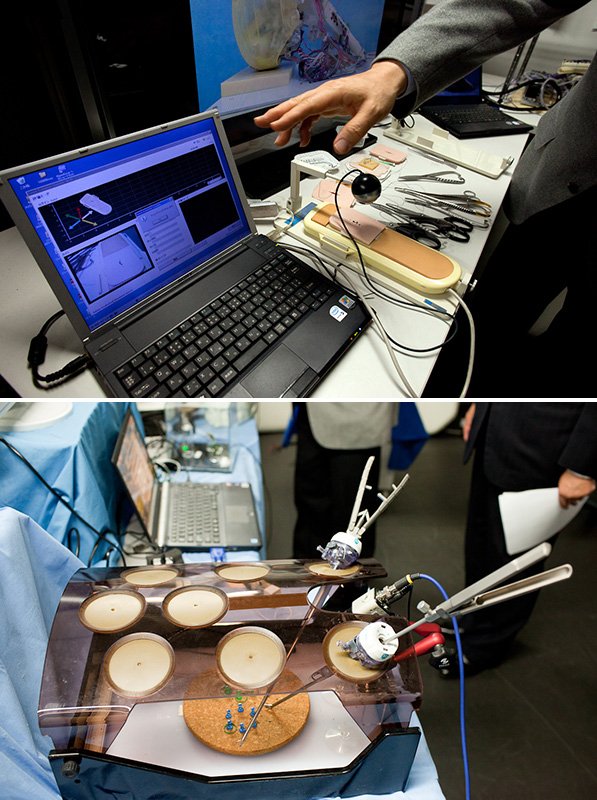
(Arriba) Simulador de evaluación de suturas. La puntuación aparece en el monitor del ordenador conectado.(Abajo) La máquina que se usa para practicar la técnica de las operaciones con endoscopio.
-
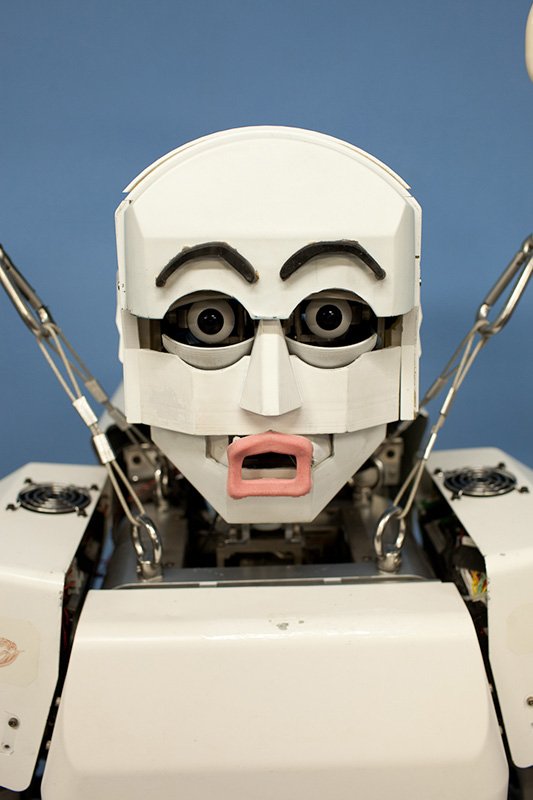
“Expresión de sorpresa” del KOBIAN-R
-
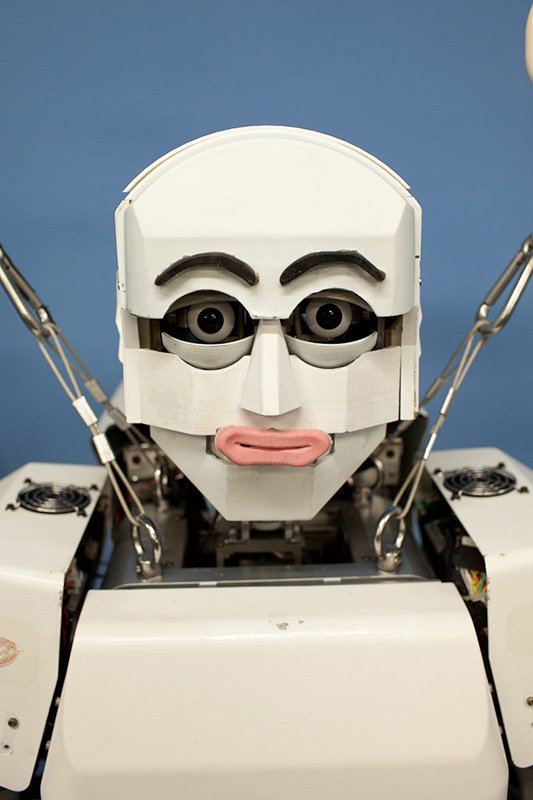
“Expresión natural” del KOBIAN-R
-
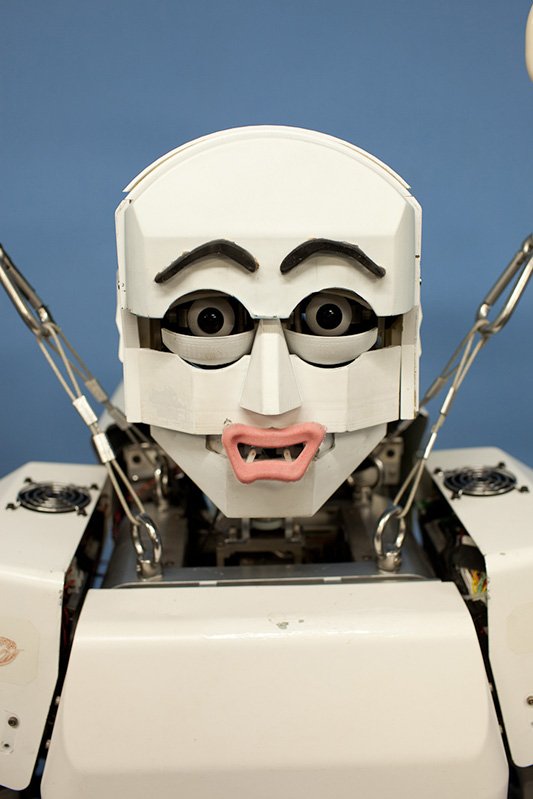
“Expresión de alegría” del KOBIAN-R
-
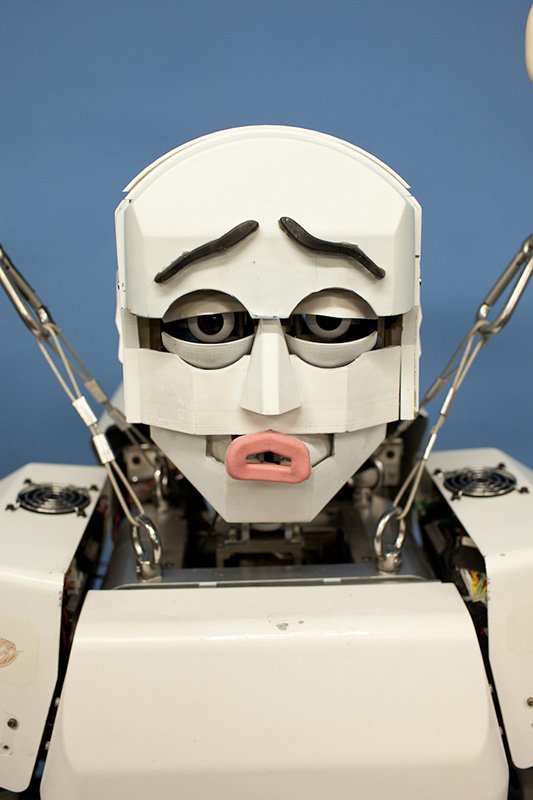
“Expresión de tristeza” del KOBIAN-R
-
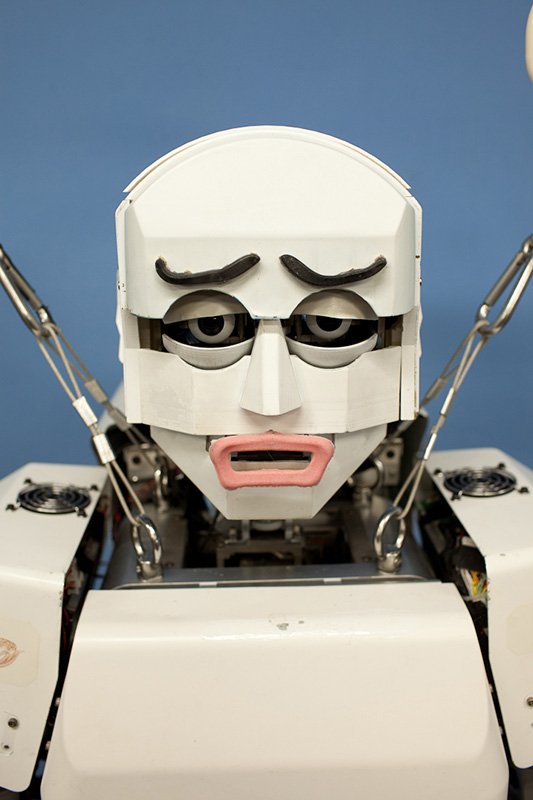
“Expresión de disgusto” del KOBIAN-R


 Leer en otro idioma