


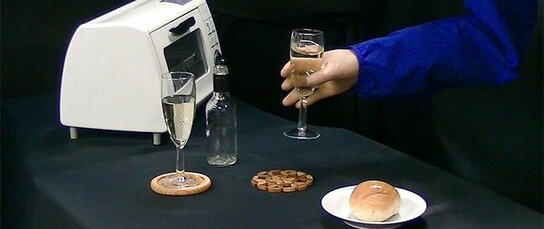
判断力度不需借助传感器
GP-Arm由进行抓握物体等动作的机械手臂(从动装置,slave)和操作手臂(主控装置,master)构成。它依靠人操作主控装置的三根手指,在从动装置一侧的手臂运动起来的同时,从动装置抓握物体的触感传递到主控装置。比如,驱使从动装置抓住柠檬后,主控装置的手指就会在与柠檬大小相同的位置停住,不会再继续向里侧紧捏。由于触觉力是通过抓握力和被抓握物体的反弹力之间的相互作用来传导的,所以从动装置与主控装置的双向互动至关重要。
两个手臂之间的互动,采用了庆应义塾大学教授大西公平在全球首创的触觉力双向远程传导技术“real haptics(真实力触觉)”。这种技术通过独特的运算程序,将一只手臂上电机的受力转化为数据,传输给另一只手臂。它不使用游戏机等设备上用作触觉元件的力量传感器,所以发生故障和干扰的风险很低,在成本和尺寸方面也具有很大优势。
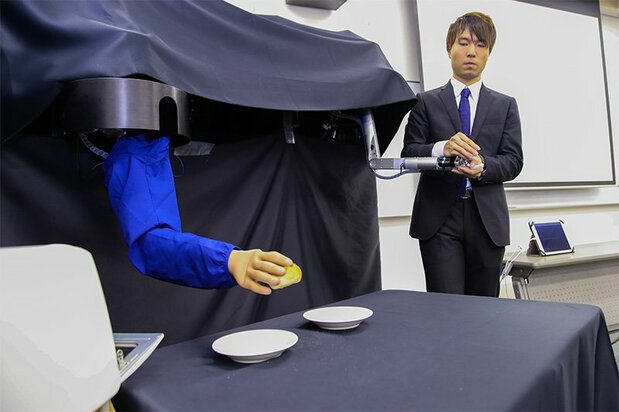
 做抓握动作的“从动装置”和操作用的“主控装置”(右)
记录和编辑动作,扩展能力
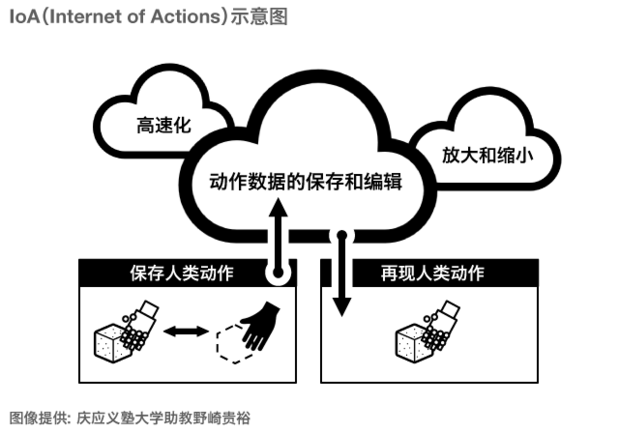
从动装置触碰物体的力量,会在瞬时间转化为数据并被记录下来。保存数据后,在无人操作主控装置的状态下,也可反复再现该动作;而且,对记录下来的动作数据还可以进行“编辑”,比如进行提高速度或力度的处理等。人们只要在操作手边的主控装置,就可以将位置信号、力度信号等放大10倍、100倍,用以移动巨大的物体。相反,如果将信号缩小到十分之一、百分之一,又可以完成人类无法做到的精密加工或手术。此外,如果做出拧紧螺丝的反向动作指令,就可以松动螺丝。总之,在编排被记录下来的动作数据方面有着无限的可能性。
从测量人类动作并转化为数值这个意义而言,这种触觉技术接近于IoT(Internet of Things,物联网)的传感技术。但研究团队称,他们的目标是通过实现动作的保存、编辑和再现,发展成为更具能动性的“IoA”(Internet of Actions,行为互动网)。

 其他语言