


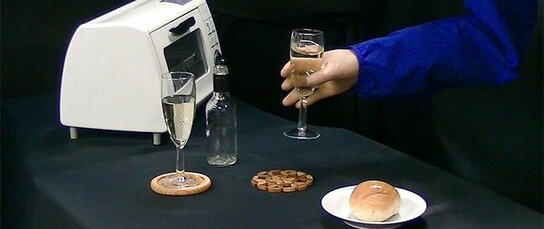
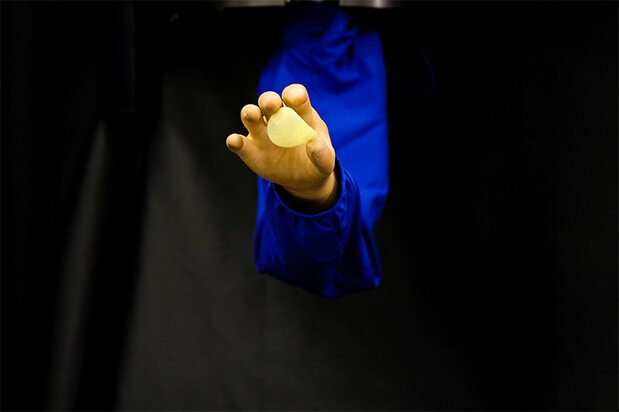
طورت مجموعة بحثية بجامعة كيئو ذراع روبوتية حساسة يمكنها ضبط قوة قبضتها وفقا لما تمسكه. كما أن تحركاتها حساسة بشكل كافي لالتقاط رقاقة من البطاطس.
منح الروبوتات حاسة اللمس
يتمكن الإنسان، حتى الأطفال الصغار من التقاط الأشياء الناعمة أو الصغيرة بكل سهولة، ولكن هذا ليس هو الحال بالنسبة للروبوتات التي لديها صعوبة في تقليد الحركات الدقيقة لليد البشرية. عندما لا يدركون مدى قوة المسك المطلوبة، فيمكن للروبوتات كسر الأشياء أو إلحاق الأذى بالبشر.
إن ما تحتاج إليه الروبوتات هو حاسة اللمس. وهذا هو التحدي الأكبر من بين الحواس الخمسة حتى يتم تحديد ملمس الأشياء وتحويلها إلى إشارات رقمية. إذا أمكن منح الروبوتات الشعور باللمس، سوف تكون قادرة على ضبط قبضتها على الأشياء وفقاً لإحساسها بها. ومع إمكانية بناء مثل هذه الروبوتات، سوف تكون قادرة على أداء العمل الذي يجعلها على اتصال أوثق مع الإنسان.
ذراع روبوتية يمكنها التقاط رقائق البطاطس
إن ذراع-GP الروبوتية المتعددة الأغراض التي طُورت بجهود أستاذ مساعد نوزاكي تاكاهيرو وزملائه الباحثين في مجال هابتيكس (تقنية التفاعل الحسي أو التواصل عن طريق اللمس) بكلية العلوم والتكنولوجيا في جامعة كيئو، قادرة على ضبط قوة قبضتها وفقا لما تمسكه. يمكن للذراع الروبوتية أن تمسك الليمون ثم قطعة من الخبز، وأن تحمل رقاقة من البطاطس دون أن تفتتها.
ويقول نوزاكي ”بالنسبة للروبوت التقليدي هناك حاجة إلى القيام بقياس خصائص مثل الموضع، الحجم، الوزن، والمقاس بعناية وبرمجتها في الجهاز قبل أن يتمكن من الإمساك بقطعة خبز. إذا كانت قطعة الخبز تبدو هي نفسها ولكنها تختلف قليلاً عن الحجم المبرمج من قبل وتختلف في خصائص أخرى، فإن الروبوت لن يكون قادرا على الإمساك بها بدقة. ذراع-GP لا تتطلب مثل هذه البرمجة، كما يمكنها فعل الحركات الحساسة التي تجدها الروبوتات التقليدية صعبة“.


 اقرأ أيضاً