


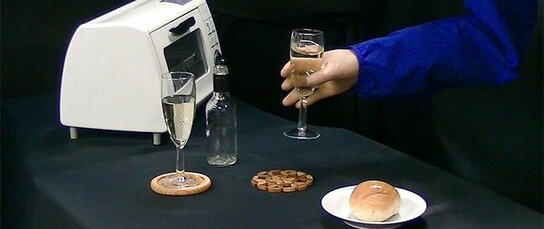
قوة الاستشعار دون استخدام أجهزة الاستشعار
يتكون ذراع-GP من ذراع تحكم رئيسية وذراع تابعة التي بدورها تمسك الأشياء وتنفذ حركات أخرى. يقوم الإنسان بتشغيل الأصابع الثلاثة للذراع الرئيسية للسيطرة على تحركات التابعة، التي تنقل إحساس اللمس من الأشياء الممسوكة إلى الذراع الرئيسية. على سبيل المثال، إذا تحرك ذراع التابعة لإمساك الليمون، أصابع الذراع الرئيسية سوف تتوقف في وضع الاستجابة لحجم الليمون ولن تضغط أكثر. يتم توصيل قوة اللمس من خلال التفاعل بين قوة التقاط الذراع التابعة والقوة المرنة للجسم الملتقط. ومن ثم، فإن الاتصال ثنائي الاتجاه بين الذراع التابعة والرئيسية أمر أساسي.
هذا التواصل يوظف تقنية هابتيكس الحقيقية التي طُورت بجهود البروفيسور أونيشي كوهي بجامعة كيئو. حيث تعد هذه التقنية الأولى من نوعها في العالم التي تمكن قوة اللمس أن يتم انتقالها في الاتجاهين وعن بعد. واستنادا إلى هذه التقنية، فإن القوة المستخدمة لمحرك ذراع واحدة تُقاس مع خوارزمية متسلسلة وتنتقل إلى الذراع الأخرى. وبما أن ذراع-GP لا تستخدم أجهزة استشعار القوة كتلك الموجودة في أجهزة ألعاب الفيديو وغيرها من الأجهزة اللمسية، فإن مخاطر التعرض للأعطال أو التداخل تكون منخفضة، في حين أن مزايا التكلفة والحجم تكون كبيرة.
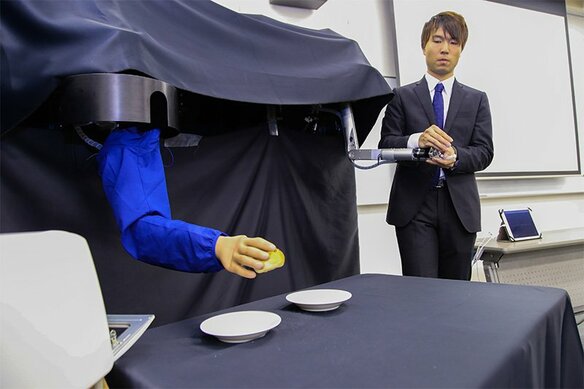
 الذراع التابعة (على الأيسر)، ترفع مُمسكة جسم ما عن طريق ذراع تحكم رئيسية.

 اقرأ أيضاً