


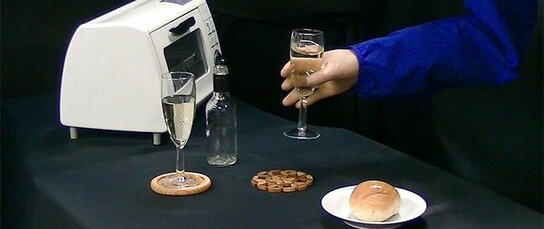
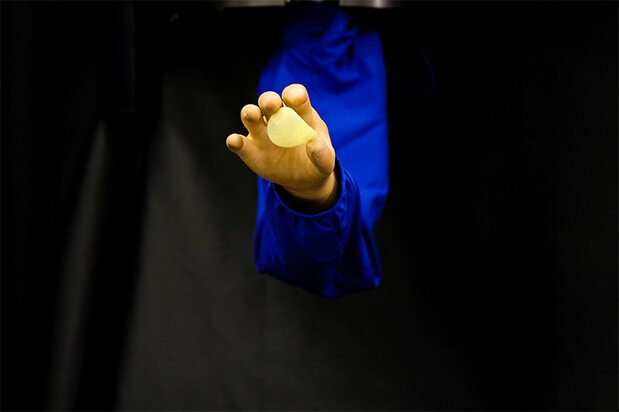
庆应义塾大学的研究团队开发出一种柔软的机器人手臂,它可以根据接触到的不同物体来调整力度,动作灵活精细,可以拿起薄薄的薯片。
给机器人赋予“触觉”
如果是人类,即便是孩童也能抓住柔软或微小的物体,但对于机器人来说,这其实是很难的事情。尤为困难的是像人手做出的那种细微灵活的动作。如果让不会控制握力的机器人拿取某种东西,那就很有可能损坏物品,或者伤害到人类。
关键的一点在于“触觉”,它在五感之中是最难实现电子信号化(数据化)的一种。但是如果机器人手臂拥有了触觉,那就可以像人类那样根据触碰物体的感觉来调节力度。这种功能一旦实现,人类和机器人就可以有更密切的工作接触了。
可以拿起薯片的机器手臂
研究触觉技术的庆应义塾大学理工系助教野崎贵裕等研究人员开发的通用型机器人手臂“GP-Arm”(General Purpose Arm),可以“根据对象物体的不同自动调节力度”并且“动作轻柔”,这是传统机器人做不到的。它可以交替拿起面包和柠檬,也可以完好无损地捏住一块薄薄的薯片。
野崎助教信心十足地表示:“如果让传统机器人去拿面包,那么面包的摆放位置自不用说,大小和重量也必须经过精确计算,然后编制相应的程序。即使放在那里的是外观一样的面包,但如果编程和大小等条件稍有不同,机器人就无法准确地抓住面包。而GP-Arm则无需这样编程,可以做出传统机器人不擅长的微细动作”。


 其他语言