


目標是也著手進行使用機器手臂的調查作業
東電計劃在今年春天挑戰第二次的試驗性取出作業。據了解,為了改善釣竿式裝置在操作時末端不穩的缺點,目前也正著手重新調整末端部分的設計。
去年的試驗性取出作業中,到了最後關頭才發現,取出裝置推入安全殼內的導管連接順序出錯。此外,就在即將夾取燃料殘渣前,裝置末端所安裝的攝影機也發生故障,導致畫面無法顯示。
他回顧道:「連接導管的作業本身極為簡單,因此當時認為不會有安全上的問題。但由於是在高輻射區域,作業人員必須全身穿防護衣並配戴全面罩,在行動受限的情況下,必須在短時間內完成作業。此外,由於聲音傳遞困難,也影響了溝通。」第2次的試驗性取出作業將更加謹慎進行,例如確認作業人員的動作等。
此外,東電也計劃在2025年度內著手進行使用機器人手臂的調查作業。與從格柵板縫隙中垂直伸入的釣竿式裝置相比,機器人手臂的活動範圍更大。由於能夠在安全殼底部的多個位置測量輻射量並拍攝影像,預期將能大幅增加正式取出核燃料碎片作業所需的資訊量。
據估計,1至3號機組內共有約880噸的核燃料碎片。為達成廢爐目標,全面回收這些碎片將是一條漫長的道路,過程中也可能遭遇「意料之外」的突發狀況。
小野代表表示:「到目前為止,人才培育多半是交由負責廢爐作業的合作企業來處理。然而這是一個前所未有的作業環境,所需的技能與知識不斷在變,是個極具挑戰性的現場。東電也必須一同投入,在人才培育與技能提升方面積極參與。」
他也表示:「廢爐作業需要長年才能完成,勢必仰賴當地居民的參與。我們希望結合在地企業,打造一個能永續推動廢爐作業的環境。」
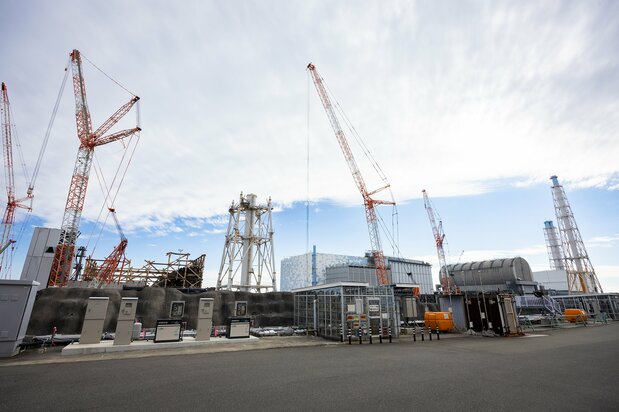
 從參訪專用平台附近所拍攝的1至3號機組。目前仍殘留的約880噸核燃料碎片,相當於這次所取出的約0.7克的1億2500萬倍
採訪、撰文:貝田尚重(nippon.com 編輯部)
採訪、攝影:土師野幸德(nippon.com 編輯部)
標題圖片:福島第一核電廠5號機組的反應爐安全殼內部。其基本結構與發生事故的1至3號機組相同,目前被用作推動廢爐作業的實體尺寸模擬設施。


 其他語言閱讀